
نماد اعتماد سما موتور

کانال تلگرام سما موتور

پیگیری سفارش سما موتور

بلاگ آموزشی سما موتور

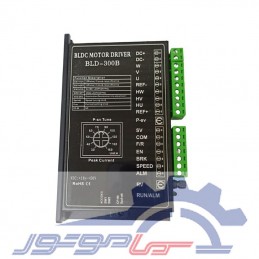
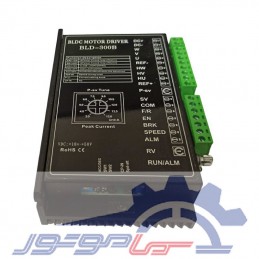
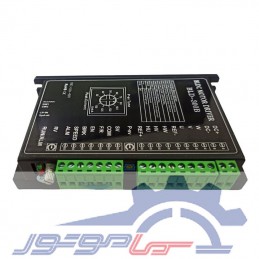
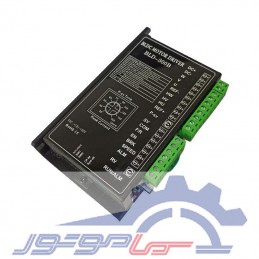
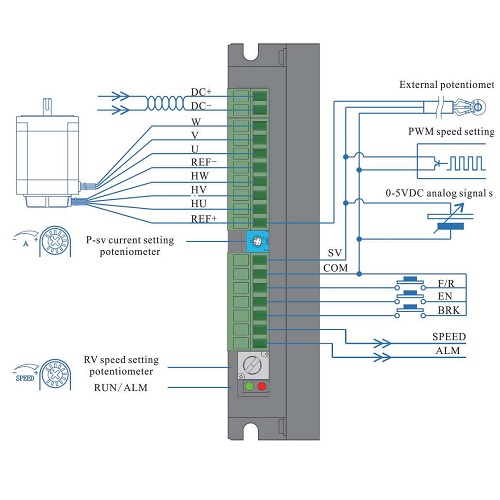
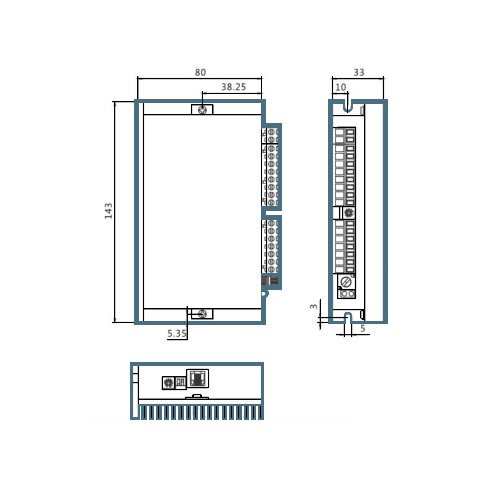
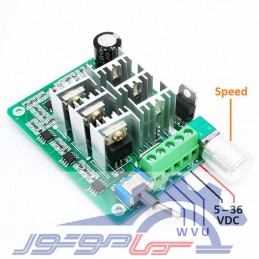
در موتورهای براشلس برای انتخاب زاویه ارتباط مناسب نیازمند اطلاعات کافی درباره موقعیت روتور داریم و برای مشخص کردن موقعیت روتور از سنسور اثر هال استفاده میشود.
درایور یا کنترل کننده دور موتور برای تنظیم دور الکتروموتورها استفاده می شود.از دیگر قابلییت های درایور می توان به کنترل روی گشتاور موتورها اشاره کرد زمانیکه نیاز نیست از تمام توان موتور استفاده کرد درایور می تواند براساس نوع بار گشتاور مورد نیاز را تامین ئکند.
همچنین درایور قادر است چپگرد و راستگرد بودن موتور را تعیین کند و موتور را در برابر اضافه بار محافظت کند.
عملکرد کلی درایورها به این صورت است:
ابتدا ولتاژ سه فاز یا تکفاز AC توسط یکسوساز به ولتاژ DC تبدیل می شود. و این ولتاژ DC فیلتر می شود تا نوسانات ان گرفته شود.سپس با استفاده از پل سه فاز ولتاژ DC به روشهای مختلفی از جمله PWM، SPWM سوئیچ می شود. و در نهایت شکل موج نهایی فیلتر می شود تا هارمونیک های اضافی حذف شوند.
مشخصات
مرجع: DBL00059
مرجع: DBL00016
مرجع: DBL00042
مرجع: DBL00032
مرجع: DBL00045
مرجع: DBL00011
مرجع: KEB00010
مرجع: DBL00031
مرجع: DBL00072
مرجع: DBL00074
مرجع: DBL00030
مرجع: DBL00029
مرجع: DBL00073
مرجع: DBL00063
مرجع: DBL00020
مرجع: DBL00078
 چگونه شارژر خورشیدی بسازیم
 راه اندازی و کار با ماژول سیم کارت SIM800L
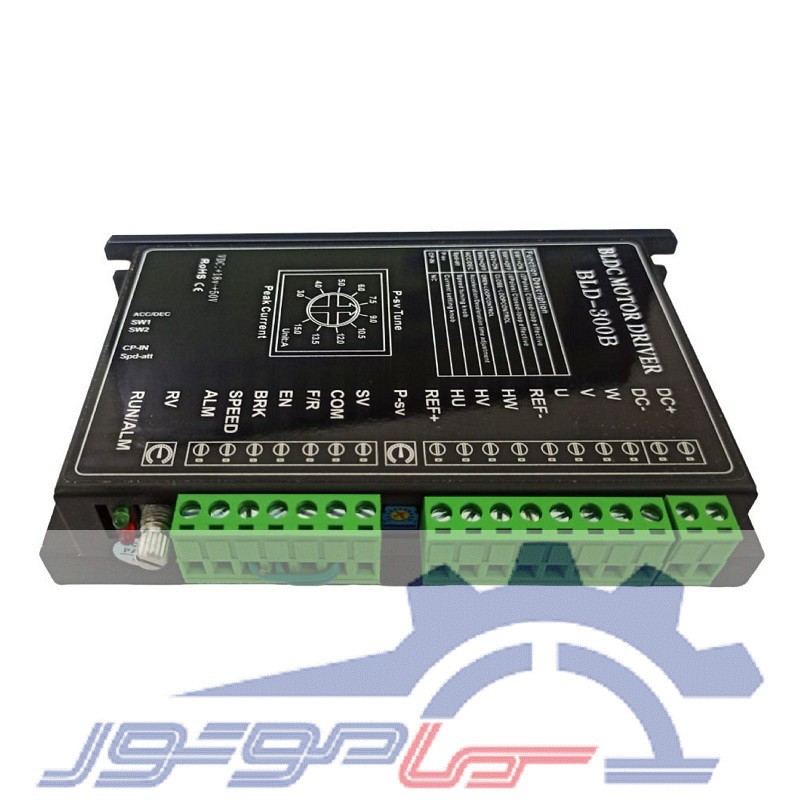
 درایور براشلس چیست و چگونه کار میکند؟
 انواع جک برقی و مزایای آن
 اسلیپ رینگ Slip Ring یا روتاری کانکتور چیست؟
 جلوگیری از دشارژ (تخیله) کامل باتری
 نحوه برقی کردن دوچرخه و لوازم مورد نیاز آن
 علت صدای ترانسفورماتور چیست؟ و راه حل های کاهش صدای ترانسفورماتور
اولین نظر را شما ثبت کنید. ثبت نظر
اولین سوال را شما مطرح کنید. طرح سوال
مرجع: WLM00001